Un résultat mesuré
Environ 9 frelons sur 10 frappés parmi ceux qui chassent devant la ruche, avec un réarmement en 3 secondes. Mesuré sur quatre exemplaires de la dernière version, installés sur trois sites, en août-septembre 2025.
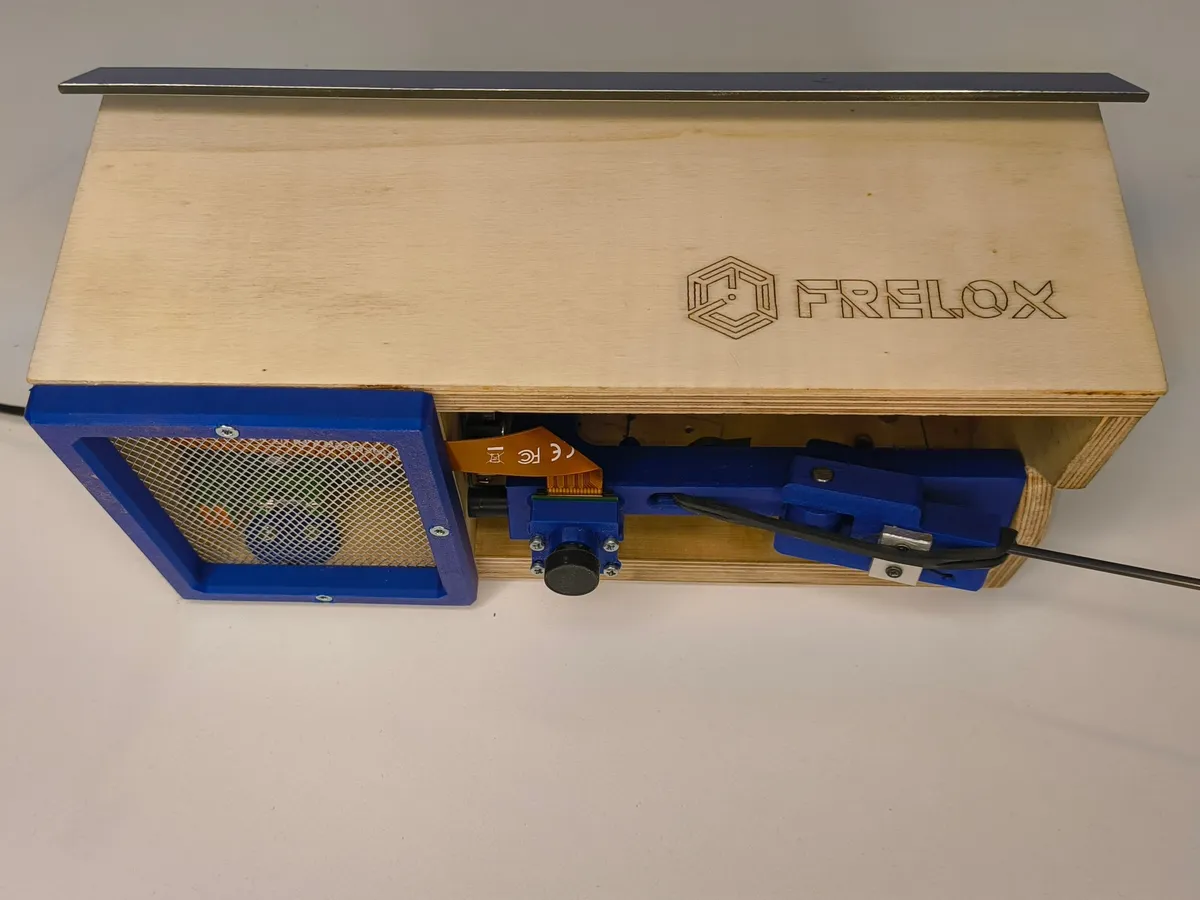
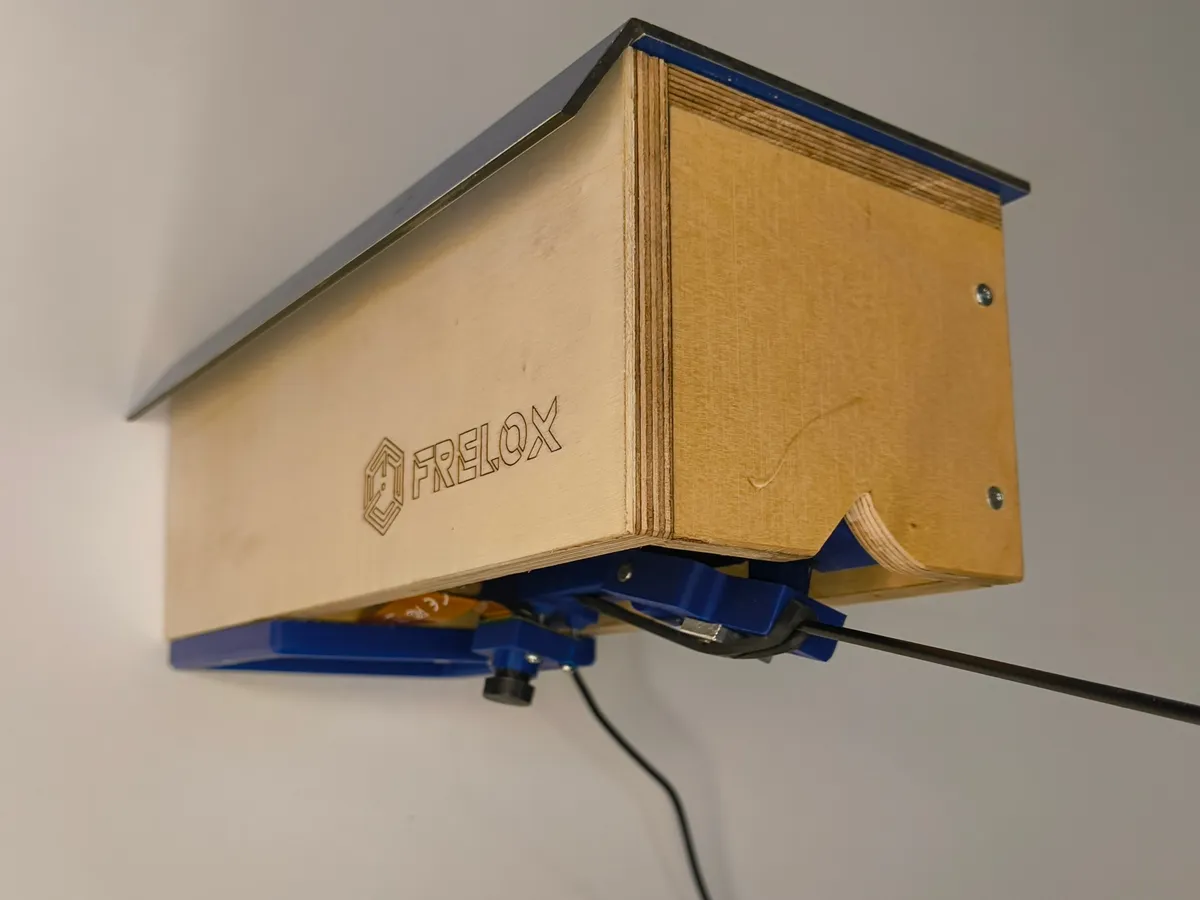
Un dispositif fixé sur la ruche qui repère les frelons asiatiques à l’entrée, les suit et les frappe en vol, sans produit chimique. Je l’ai conçu et fabriqué de A à Z : mécanique, électronique et programmation.
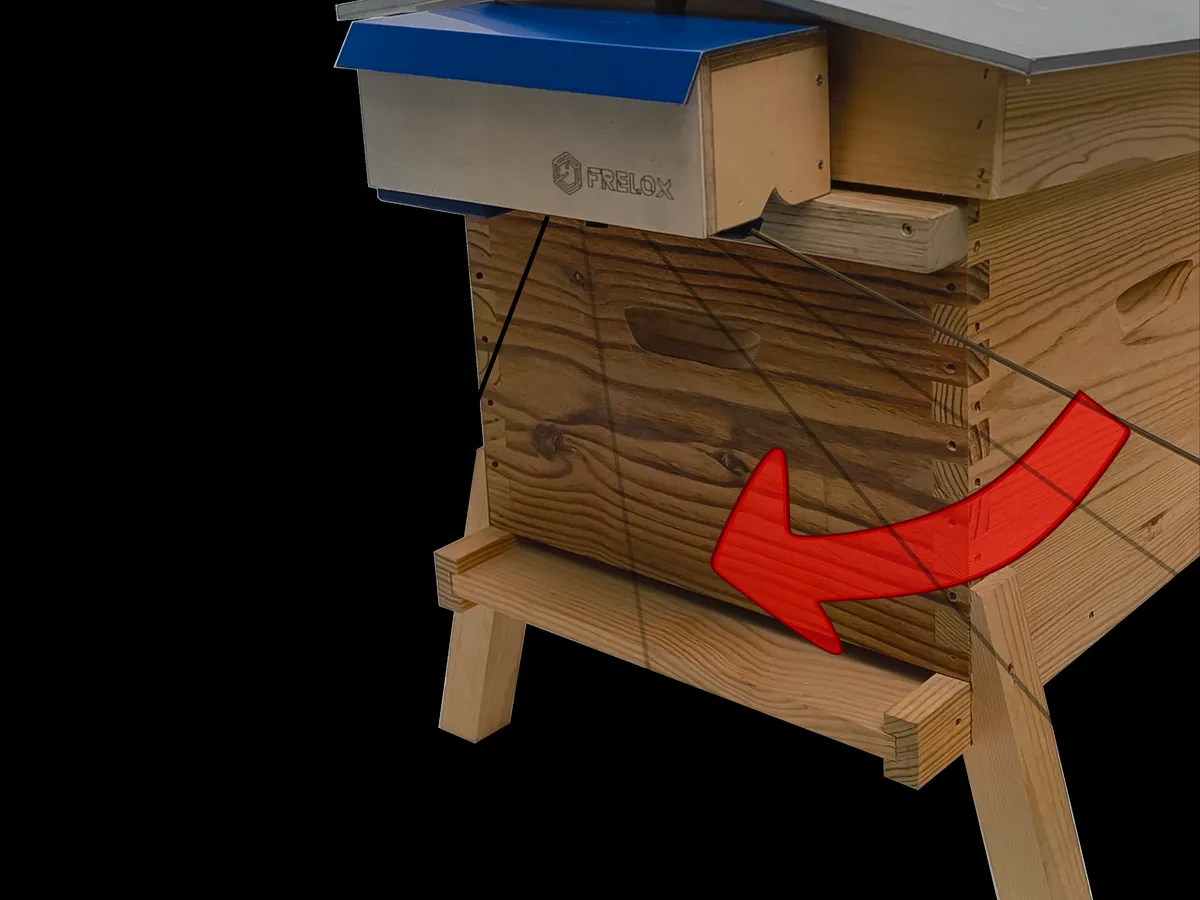
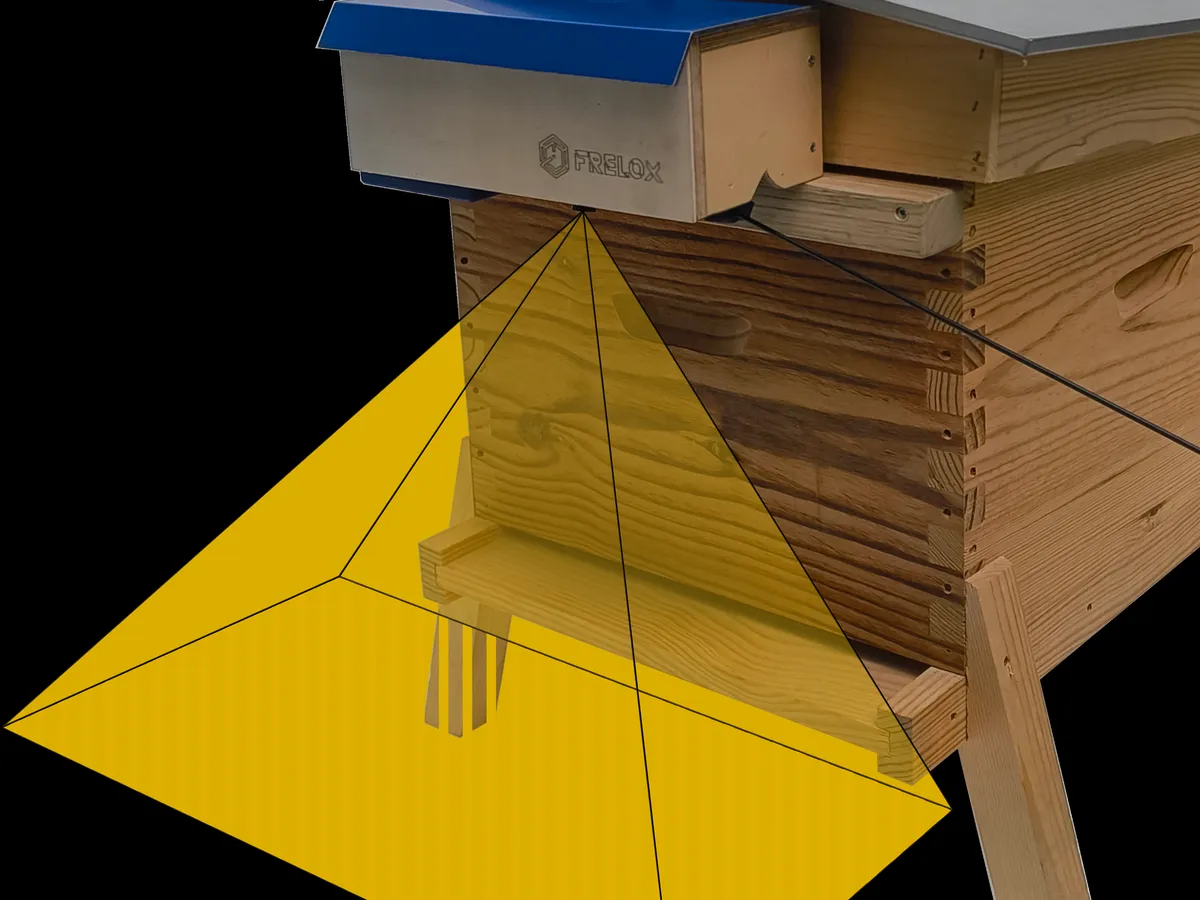
Une caméra surveille en permanence l’entrée de la ruche. Un modèle de reconnaissance d’image, que j’ai entraîné moi-même, repère le frelon asiatique parmi les insectes.
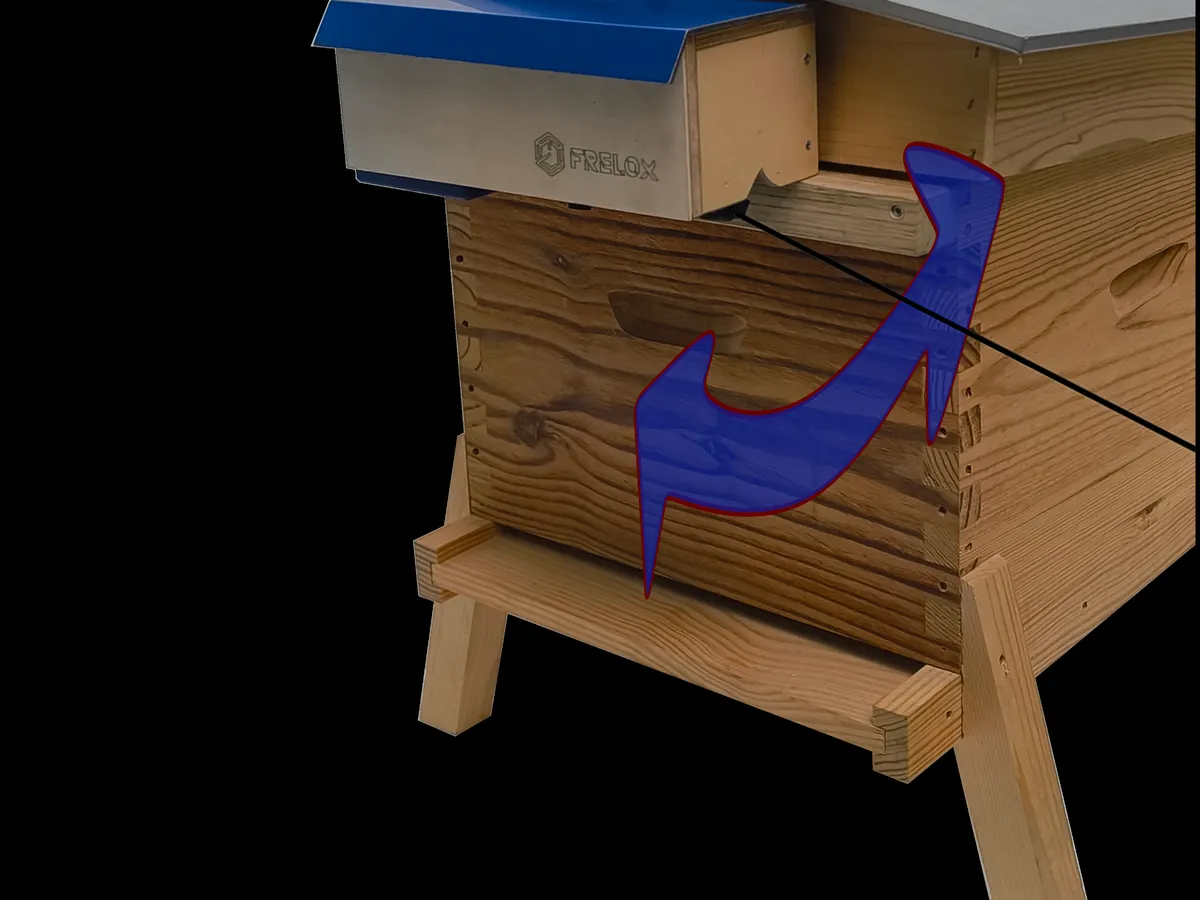
Les moteurs orientent alors une baguette vers le frelon et la déclenchent au bon moment.
Environ 9 frelons sur 10 frappés parmi ceux qui chassent devant la ruche, avec un réarmement en 3 secondes. Mesuré sur quatre exemplaires de la dernière version, installés sur trois sites, en août-septembre 2025.
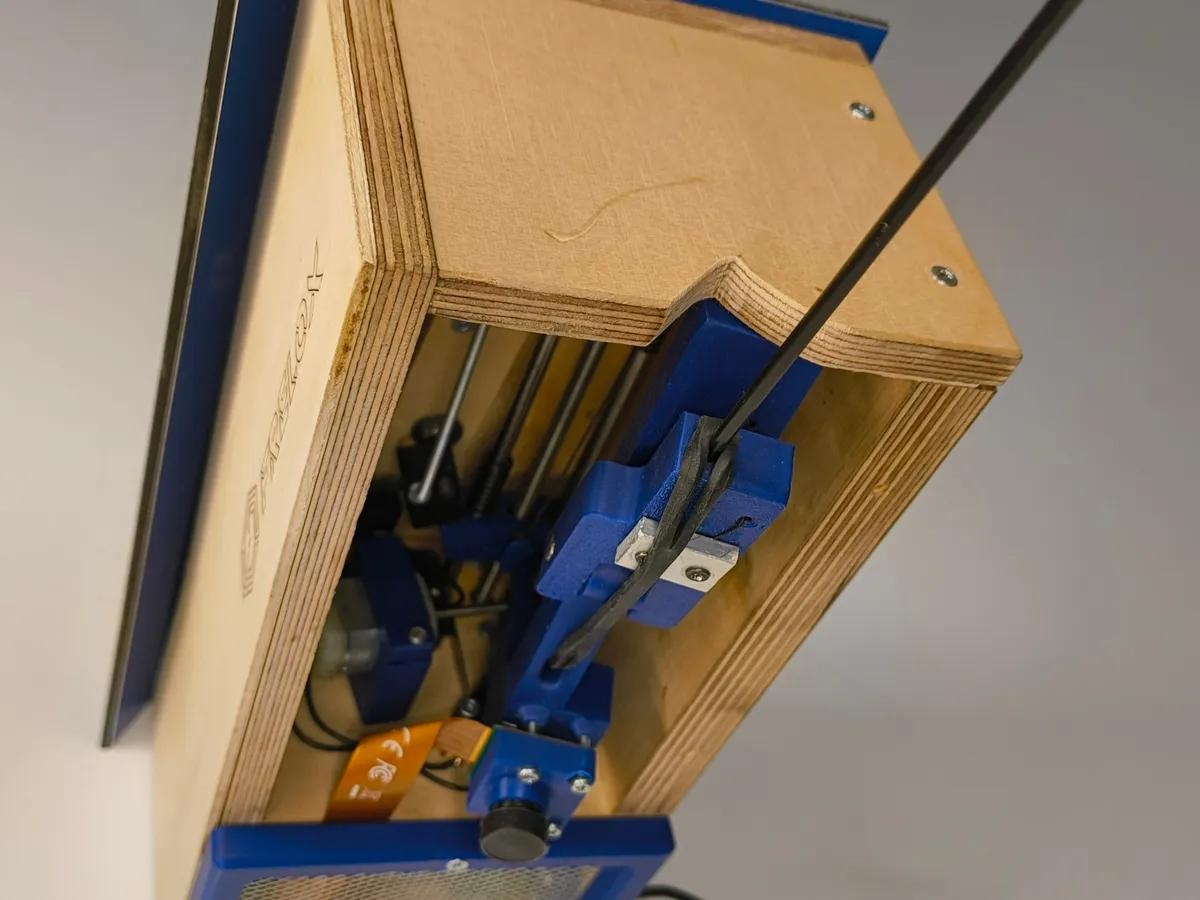
Chaque pièce et l’assemblage global sont modélisés sous FreeCAD, au fil de plusieurs versions, jusqu’à un mécanisme rapide et fiable.
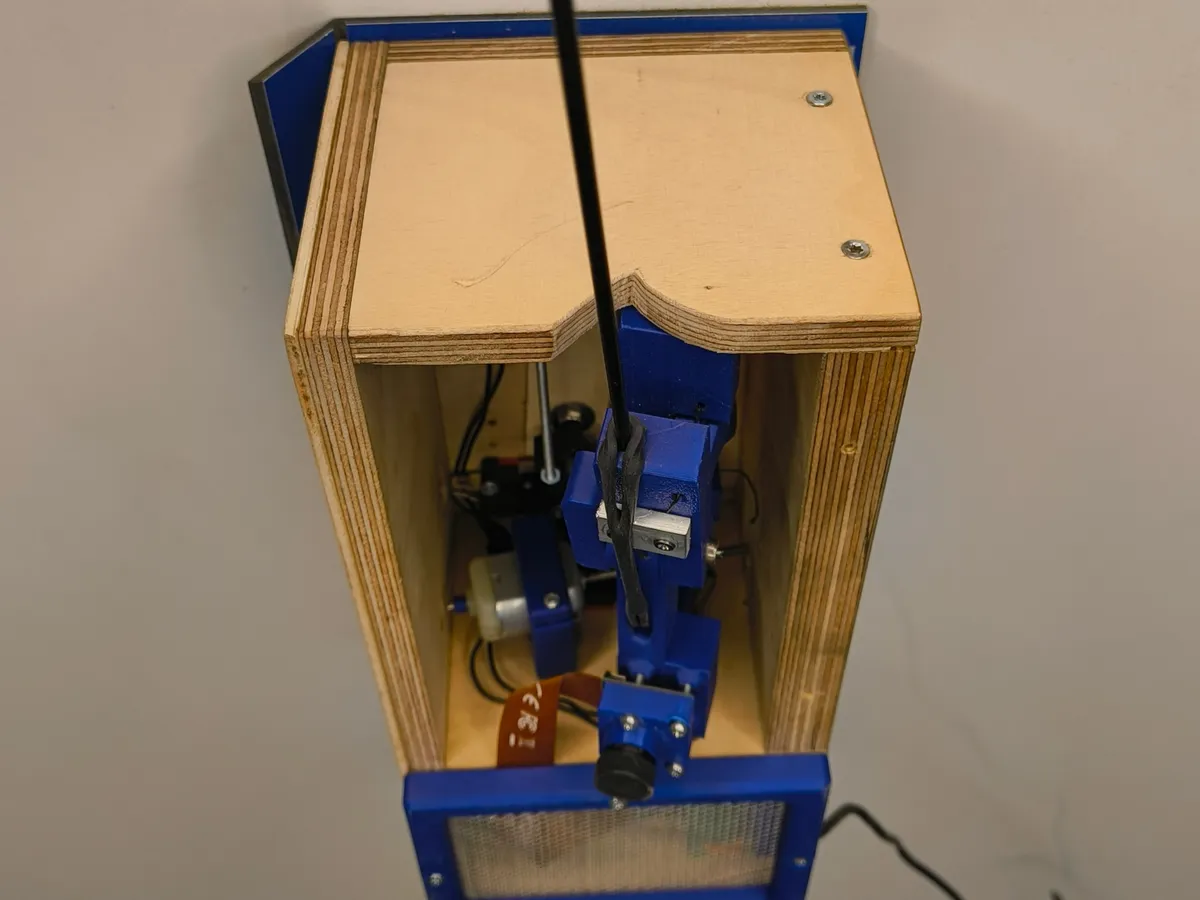
Usinage, soudage, impression 3D et moules pour des pièces en plastique recyclé, avec des composants de réemploi.
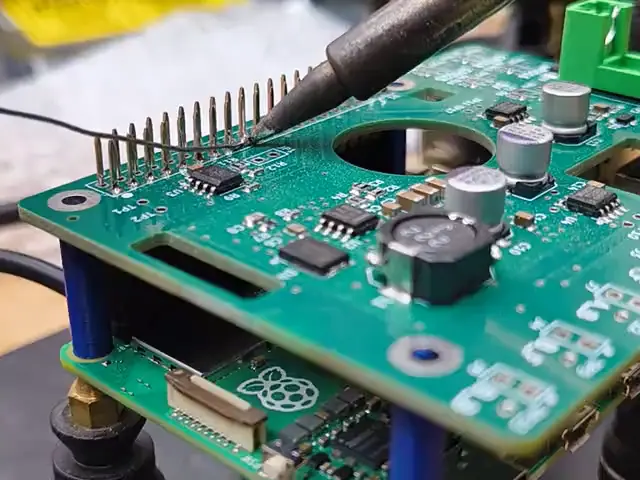
Carte conçue avec un électronicien que j’ai recruté pour l’occasion ; assemblage et soudage des composants en interne.
Reconnaissance d’image et commande des moteurs en Python et OpenCV, avec des modèles entraînés par mes soins. Une autre version, en C++, fonctionne sur des smartphones de récupération au lieu de Raspberry Pi.
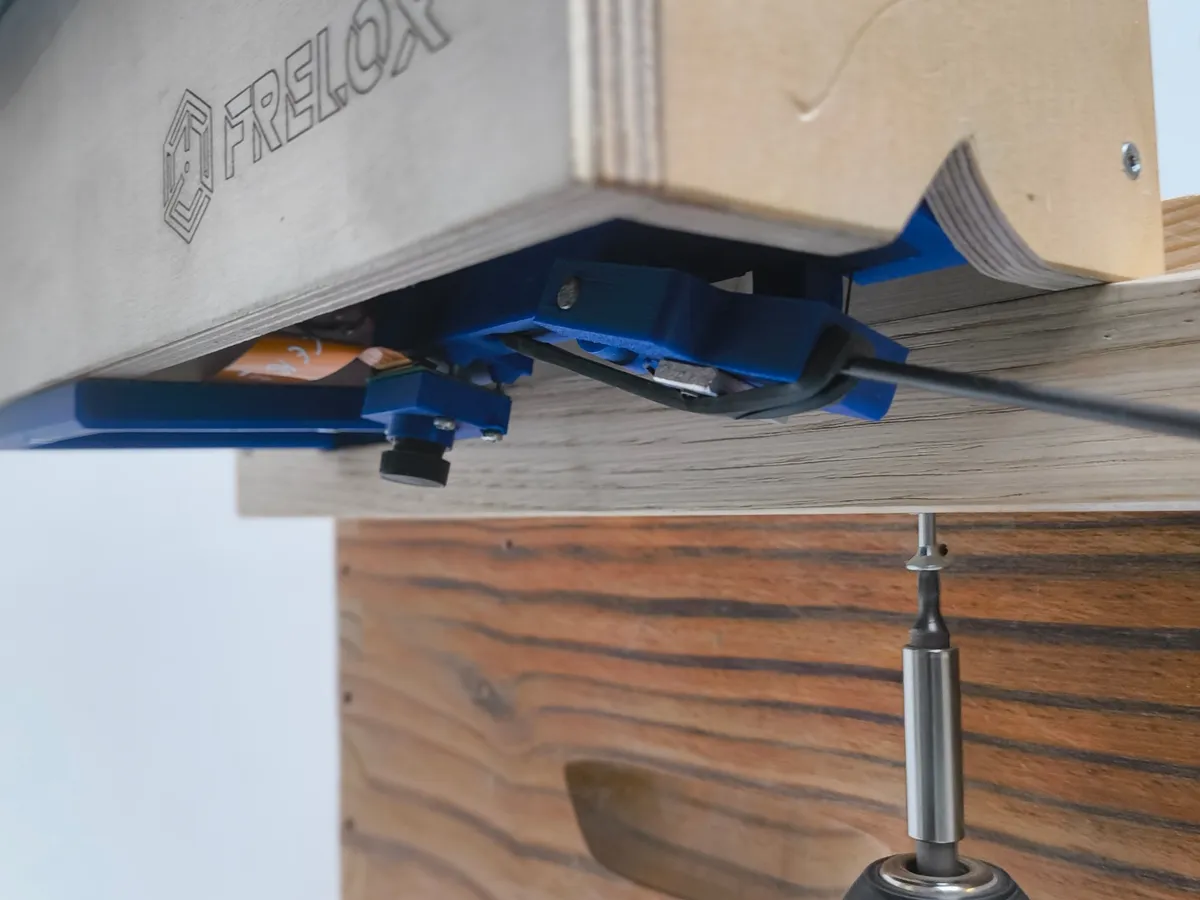
Développement complet, recrutement et pilotage d’un spécialiste, quatre exemplaires fabriqués et testés, jusqu’à la mise en vente en ligne.
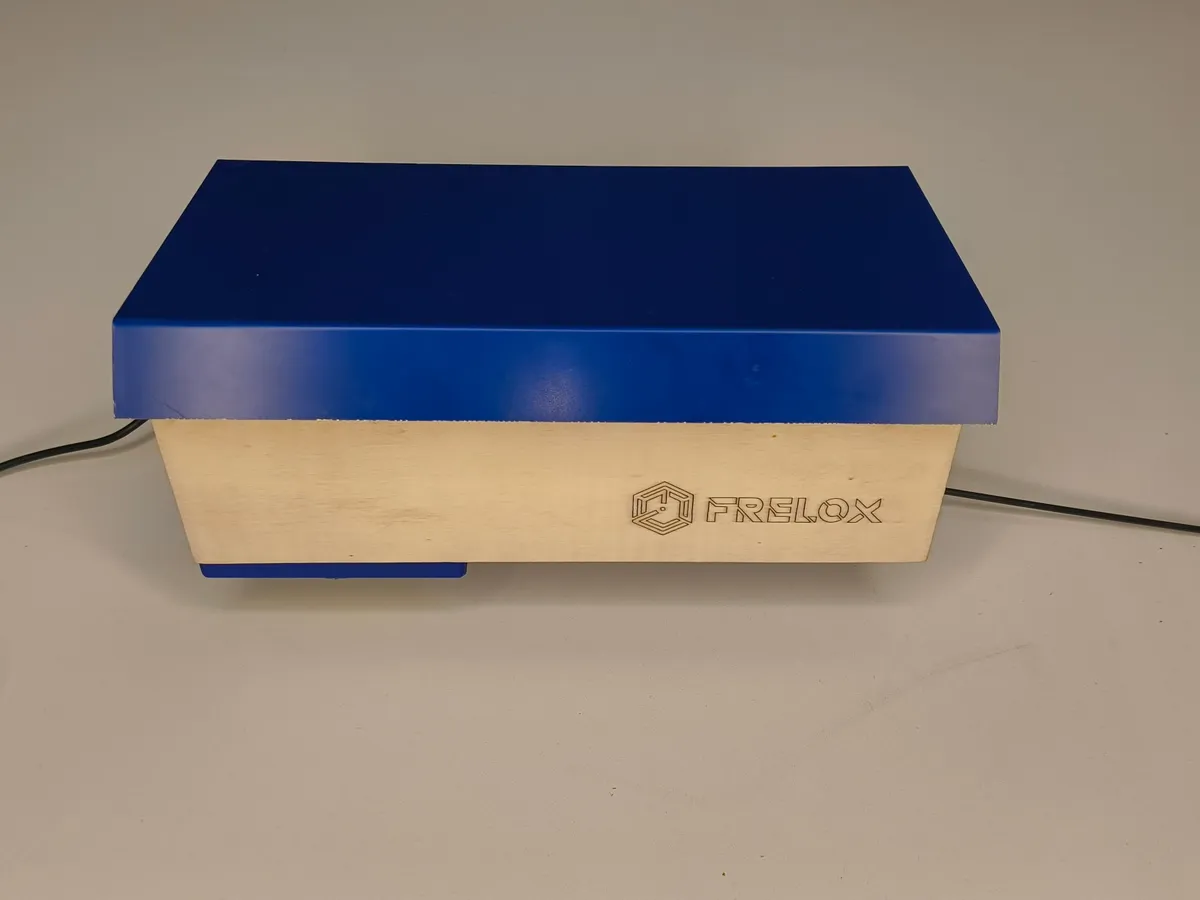
Le boîtier se fixe en façade de la ruche avec quelques vis et un branchement.
Activez JavaScript pour afficher les coordonnées.
Atelier à Ivry-sur-Seine (Val-de-Marne), près de Paris